


リニアモーターアプリケーションシステムは、優れた性能を備えたリニアモーターであるだけでなく、安全で信頼できる条件下で技術的および経済的要件を達成できる制御システムでもあります。 自動制御技術とマイクロコンピューター技術の発展に伴い、リニアモーターの制御方法がますます増えています。 リニア モーター制御技術の研究は、3 つの側面に分けることができます。1 つは伝統的な制御技術、2 つは現代の制御技術、3 つはインテリジェント制御技術です。
PID フィードバック制御やデカップリング制御などの従来の制御手法は、AC サーボ システムで広く使用されています。 PID 制御は、動的制御の過程で過去、現在、未来の情報を含み、構成はほぼ最適であり、ロバスト性が高く、AC サーボ モーター ドライブ システムの最も基本的な制御モードです。 制御効果を高めるために、デカップリング制御やベクトル制御がよく用いられます。
リニアモータ駆動制御の技術と応用
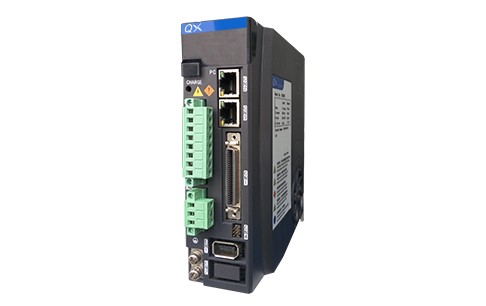
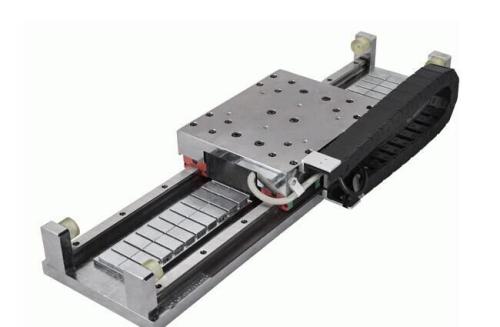
写真:Zhongweixing QXLダイレクトドライブ製品
従来の制御技術は、オブジェクト モデルが固定され、変更されず、線形であり、動作条件と動作環境が固定されている場合に、シンプルで効果的です。 しかし、高精度マイクロフィード高性能の場合、オブジェクトの構造とパラメータの変更を考慮する必要があります。 満足のいく制御効果を得るために、あらゆる種類の非線形影響、動作環境の変化と環境干渉、およびその他の時間変動と不確実性要因。 そのため、現代の制御技術は、リニアサーボモータ制御の研究において大きな注目を集めています。 一般的な制御方法には、適応制御、スライディング モード可変構造制御、ロバスト制御、インテリジェント制御などがあります。
近年、ファジー論理制御、ニューラル ネットワーク制御、およびその他のインテリジェントな制御方法が、リニア モーター ドライブ システムの制御に導入されています。 現在、より良い制御性能を得るために、ファジー論理、ニューラルネットワーク、PID、H∞制御、および他の既存の成熟した制御方法が組み合わされ、互いに学習します。
リニアモータの駆動制御技術の応用は次のとおりです。
ピストン旋削用CNCシステム
工作機械のフィード システムでは、リニア モーター ドライブと元のロータリー モーター ドライブの最大の違いは、モーターからワークベンチ (ドラッグ プレート) への機械的な伝達リンクをキャンセルすることであり、工作機械のフィード伝達チェーンの長さが短縮されます。したがって、この送信モードは「ゼロ送信」とも呼ばれます。 それはまさにこの「ゼロ伝達」モードのおかげで、元のロータリー モーター ドライブ モードをもたらし、パフォーマンス インデックスと利点に到達できません。 まず、高速応答。 応答時定数が大きい一部の機械的伝達部品 (親ネジなど) がシステムから直接排除されるため、閉ループ制御システム全体の動的応答性能が大幅に向上し、応答が非常に敏感で高速になります。 . 第二に、高精度。 直線駆動方式は、送りねじなどの機械機構による伝達ギャップや誤差をキャンセルし、補間移動時の伝達系の遅れによるトラッキング誤差を低減します。 直線位置検出とフィードバック制御により、工作機械の位置決め精度を大幅に向上させることができます。 リニアモータを用いた直動機構は、その高速応答性と高精度により、CNC旋削加工や特殊断面ワークの研削加工などに採用され実績があります。 最大出力の非円形断面部品を目指して、防衛技術大学の非円形切削研究センターは、リニアモーターをベースにした高周波ノイズと大ストロークのNC送りユニットを開発しました。 CNC ピストン工作機械に使用する場合、テーブルのサイズは 600 mm × 320 mm、ストロークは 100 mm、最大推力は 160 N、最大加速度は 13 g に達します。 リニアモーターユニットとテーブルが固定されているため、クローズドループ制御のみが可能です。
本機の制御系統図を図に示します。
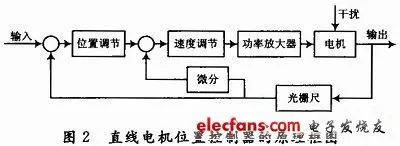
これは二重閉ループ システムで、内側のループが速度ループで、外側のループが位置ループです。 位置検出素子には高精度の格子定規を採用。 位置決め精度はグレーティングの分解能に依存し、システムの機械的誤差はフィードバックによって除去され、より高い精度を得ることができます。
リニアモーターを搭載したオープンCNCシステム
NCシステムはPCとオープンプログラマブルモーションコントローラで構成されています。 プラットフォームには、一般的なマイコンと Windows オペレーティング システムが使用されます。 PCに標準プラグインされたモーションコントローラを制御コアとして、NCシステムのオープン化を実現します。 リニア モーターに基づくオープン CNC システムの全体的な設計スキームを図 3 に示します。
このシステムは、PC、モーション コントロール カード、サーボ ドライバ、リニア モーター、CNC ワークベンチなどで構成される PC の拡張スロットに PCI-8132 モーション コントロール カードを挿入する方式を採用しています。 その中で、CNC ワークベンチはリニア モーターによって駆動され、サーボ制御とマシン ロジック制御はモーション コントローラーによって完了され、モーション コントローラーはプログラム可能であり、モーション サブルーチンの解釈と CNC プログラム (G コードなど) の実行の方法で行われます。 、ユーザー拡張をサポートします)。 PCI-8132 は、PCI インターフェースを備えた 2- 軸モーション コントロール カードです。 高周波パルスを生成してステッピング モーターとサーボ モーターを駆動し、2 軸のモーター モーションを制御し、直線補間と円弧補間を実現できます。 CNC 加工では、位置フィードバックが提供されます。 PCIバスは、今日の産業用制御技術でISAバスに徐々に取って代わり、主流のバス形式になり、プラグアンドプレイ(プラグアンドプレイ)、割り込み共有などの多くの利点があり、ユーザーに大きな利便性を提供し、現在最も先進的です、PC で最も一般的なバス。