


概要
EtherCAT は、オープン アーキテクチャを備えたイーサネット ベースのフィールドバス システムです。 EtherCAT の CAT は、Control Automation Technology の頭字語です。 ドイツの Beckhoff Automation GmbH によって開発されました。 EtherCAT は、リアルタイム性能とトポロジーの柔軟性の新しい標準を設定すると同時に、フィールドバスの使用コストに準拠するか、さらには削減します。 EtherCAT は、高精度のデバイス同期、オプションのケーブル冗長化、および機能セキュリティ プロトコル (SIL3) も備えています。
原理
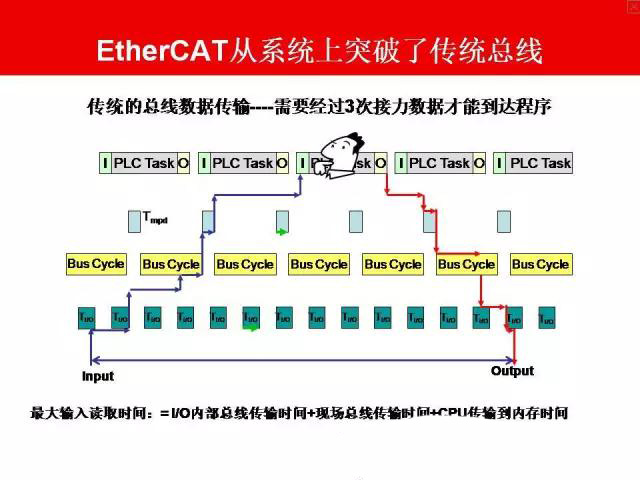
リアルタイム機能を提供するイーサネット ソリューションがいくつかあります。たとえば、上位プロトコル レイヤを介して CSMA/CD アクセス プロセスを無効にし、タイム スライスまたはポーリング手順に置き換えます。 他の方式ではプライベート スイッチを使用し、正確な時間制御でイーサネット パケットを配信します。 これらのソリューションは、接続されたイーサネット ノードにパケットを比較的迅速かつ正確に配信できますが、帯域幅の使用率は低く、特に一般的な自動化デバイスでは、非常に少量のデータであっても完全なイーサネット フレームを送信する必要があるためです。 さらに、出力コントローラまたはドライブ コントローラにリダイレクトして入力データを読み取るのに必要な時間は、実行モードに大きく依存します。 特にモジュラー I/O システムではサブバスを使用する必要があることが多く、ベッコフ K バスのように同期バス システムを介した伝送を高速化しますが、このような同期では通信バス伝送の遅延が避けられません。
ベッコフは EtherCAT を使用して、他のイーサネット ソリューションのこれらのシステム制限を克服することができました。各接続ポイントでイーサネット パケットを受信し、デコードし、プロセス データにコピーする必要がなくなりました。 フレームが下層の端末デバイスを含む各デバイスを通過すると、EtherCAT はそのデバイスにとって重要なデータをステーション コントローラから読み取ります。 同様に、メッセージが通過するときに入力データをメッセージに挿入できます。 フレームが通過した後 (数ビットだけ遅延)、スレーブ ステーションは関連するコマンドを認識して処理します。 このプロセスはスレーブ コントローラのハードウェアを介して実装されるため、リアルタイム実行システムまたはプロトコル スタック ソフトウェアのプロセッサ パフォーマンスとは無関係です。 ネットワーク セグメント内の最後の EtherCAT スレーブは、完全に処理されたメッセージを返すため、メッセージは最初のスレーブからマスターへの応答メッセージとして返されます。
イーサネットの観点から見ると、EtherCAT バス セグメントは、イーサネット フレームを送受信する単なる大きなイーサネット デバイスです。 ただし、この「デバイス」には、ダウンストリーム マイクロプロセッサを備えた単一のイーサネット コントローラは含まれず、多数の EtherCAT スレーブ ステーションのみが含まれます。 他のイーサネットと同様に、EtherCAT は通信を確立するためにスイッチを必要としないため、純粋な EtherCAT システムが実現します。
パフォーマンス
EtherCAT は、新しいレベルのネットワーク パフォーマンスに到達します。 1000 分散 I/O データの更新期間は、ターミナル サイクル時間を含めてわずか 30μs です。 イーサネット フレームを介して、最大 1486 バイトのプロセス データを交換できます。これは、ほぼ 12,000 のデジタル ボリュームの I/O に相当します。 この量のデータは、わずか 300μs で送信できます。
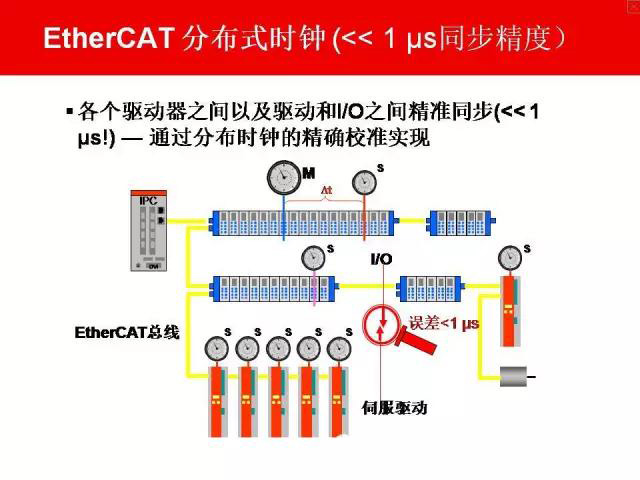
100本のサーボシャフトとの通信はわずか100μs。 この間、設定値と制御データをすべての軸に提供し、それらの実際の位置とステータスを報告することができます。 分散クロック技術により、これらの軸間の同期時間のずれが 1 マイクロ秒未満になることが保証されます。
従来のフィールドバスシステムでは実現できなかった制御方式をEtherCAT技術の優れた性能で実現します。 このように、バスを介して超高速な制御ループを形成することもできます。 以前はネイティブの専用ハードウェア サポートが必要だった機能を、ソフトウェアにマッピングできるようになりました。 巨大な帯域幅リソースにより、状態データを任意のデータと並行して送信できます。 EtherCAT テクノロジにより、通信テクノロジを最新の高性能産業用 PCS に適合させることができます。 バスシステムはもはやアイデアを制御するためのボトルネックではありません。 分散 I/O でのデータ配信は、ローカル I/O インターフェイスでのみ実現できるパフォーマンスを上回ります。
このネットワーク パフォーマンスの利点は、比較的中程度の計算能力を備えた小型のコントローラーで明らかです。 2 つの制御ループ間で実行できる EtherCAT の高速ループ。 したがって、コントローラは常に最新の入力データを利用できるため、出力アドレス指定の遅延は最小限に抑えられます。 コントローラーの応答動作は、それ自体の計算能力を強化することなく大幅に改善できます。
EtherCAT の原則はスケーラブルであり、100 メガビットの帯域幅に限定されません。ギガビット イーサネットまでスケールアップすることが可能です。
EtherCAT は PCI に取って代わります:
PC コンポーネントの小型化の進展に伴い、産業用 PC の体積は主に必要なスロット数に依存します。
高速イーサネット帯域幅と EtherCAT 通信ハードウェア (EtherCAT スレーブ コントローラ) のデータ帯域幅を使用することで、新しいアプリケーションの可能性が開かれました。通常は IPC にあるインターフェイスが、EtherCAT システムのインテリジェント インターフェイス ターミナルに転送されました。 分散型 I/O、軸、および制御ユニットに加えて、フィールドバス マスター ステーション、高速シリアル インターフェイス、ゲートウェイ、およびその他の通信インターフェイスなどの複雑なシステムは、PC のイーサネット ポートを介してアドレス指定できます。 プロトコルバリアントの制限がない他のイーサネットデバイスでも、DVS 端子を介して接続できます。 産業用 PC のメインフレームのサイズはますます小さくなり、コストも下がり、すべての通信タスクを処理するにはイーサネット インターフェイスで十分です。
分散型フィールドバス マスター ターミナルを介した統合には、PCI フィールドバス デバイス (PROFIBUS、CANopen、DeviceNet、AS-i など) の代わりにイーサネットを使用します。 フィールドバス マスタを使用しないと、PC の PCI スロットを節約できます。
バス トポロジ
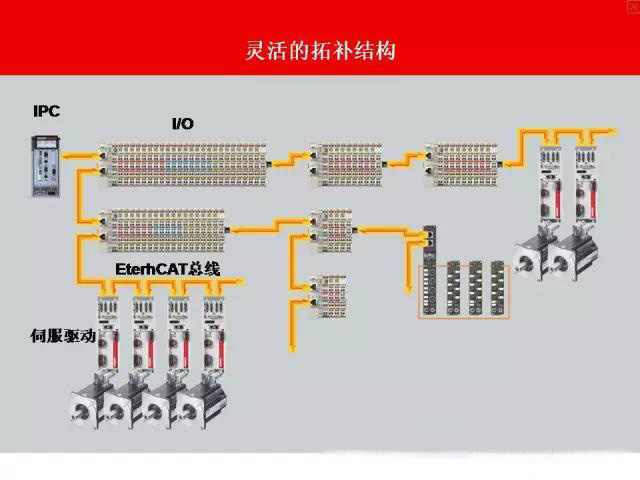
バス、ツリー、またはスター: EtherCAT はほぼすべてのトポロジをサポートします。 このように、フィールドバスから派生したバス構造はイーサネットにも使用できます。 バス構造と分岐構造の組み合わせは、システムの配線に特に役立ちます。 すべてのインターフェースはカプラーに配置されているため、追加のスイッチは不要です。 もちろん、従来のスイッチベースのスター イーサネット トポロジを使用することもできます。
異なる伝送ケーブルを使用することで、配線の柔軟性を最大限に高めることができます。 柔軟で安価な標準イーサネット プラグイン ケーブルは、イーサネット モード (100baseTX) または E バス経由で信号を送信できます。 光ファイバー (Pfos) は、特殊な用途に使用できます。 イーサネット帯域幅 (さまざまな光ケーブルや銅線ケーブルなど) は、スイッチまたはメディア コンバーターと組み合わせて使用できます。 ファスト イーサネットの物理的機能により、デバイスを 100 メートル離すことができますが、E バスは 10 メートルしか離すことができません。 距離要件に応じて、ファスト イーサネットまたは E バスを選択できます。 EtherCAT システムは最大 65535 台のデバイスに対応できるため、ネットワーク全体のサイズはほぼ無制限です。
トポロジは自由に選択できます。 配線には最大の柔軟性があります。スイッチを使用するか、バス トポロジー構造を使用するか、ツリー トポロジー構造を使用するか、任意の組み合わせを選択できます。 自動アドレス割り当て; IP アドレスを設定する必要はありません。
開放性
EtherCAT は、イーサネットと完全に互換性があるだけでなく、独自のオープン設計機能も備えています。さまざまなサービスを提供する他のイーサネット プロトコルと共存でき、それらすべてが同じ物理メディア上に共存できます。全体的なネットワーク パフォーマンス。 標準イーサネット デバイスは、スイッチ端子を介して EtherCAT システムに接続できます。これは、サイクル タイムに影響しません。 従来のフィールドバス インターフェースを備えたデバイスは、EtherCAT フィールドバス マスター ターミナルへの接続を介してネットワークに統合できます。 UDP プロトコル バリアントを使用すると、デバイスを任意のスロット インターフェイスに統合できます。 EtherCAT は、正式な IEC 仕様 (IEC/PAS62407) として認められた完全にオープンなプロトコルです。